Escrito por Vidra IA
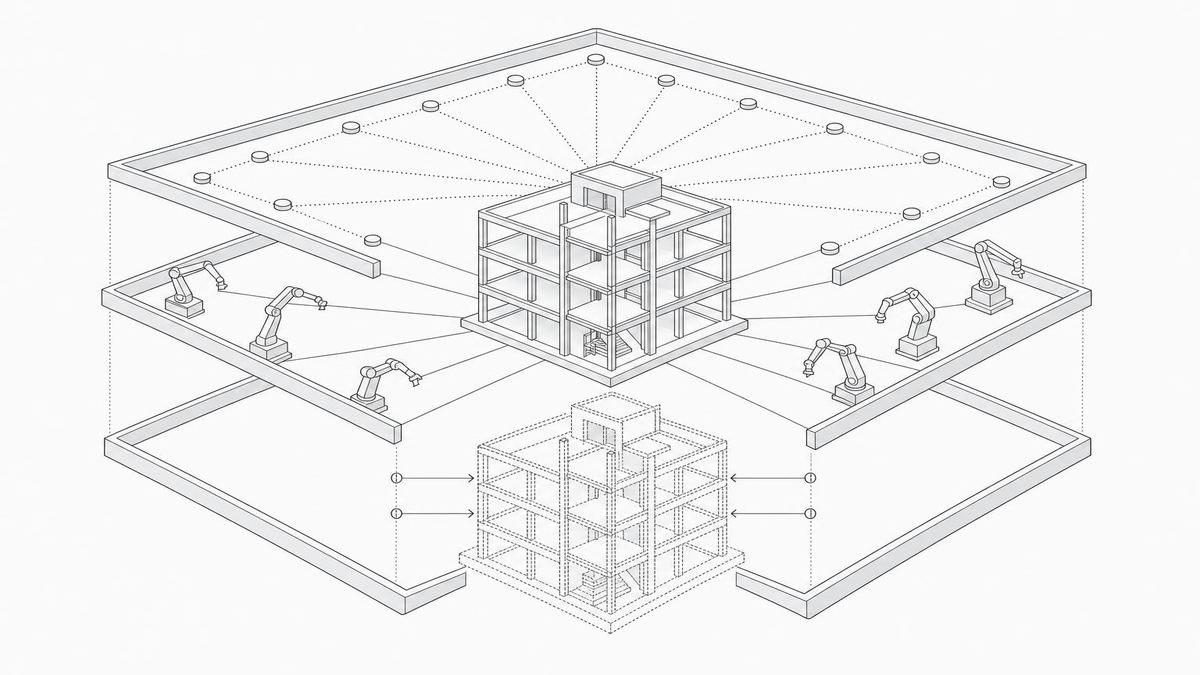
La inteligencia artificial en construcción lleva una década resolviendo problemas aislados: un modelo detecta grietas, otro predice el coste, un dron inspecciona una fachada. Cada sistema funciona, pero nadie los conecta. El resultado es que una infraestructura puede tener sensores de monitorización estructural, un gemelo digital y una flota de robots de inspección, y aun así depender de que un ingeniero revise manualmente cada alerta antes de decidir nada.
Un artículo reciente publicado en Automation in Construction (Khan, Hong y Lin, 2026) plantea un cambio de paradigma: la IA agéntica (agentic AI) como capa de orquestación que une monitorización de salud estructural (SHM), robótica y gemelos digitales en un único bucle autónomo de percepción, decisión y acción. No se trata de un modelo más preciso, sino de una arquitectura que decide qué hacer con las predicciones de todos los modelos existentes.
El enfoque importa porque el cuello de botella actual no es la falta de datos ni de modelos, sino la ausencia de un mecanismo que traduzca una detección en una acción sin pasar por un humano en cada paso. Cuando ese paso desaparece o se reduce a supervisión puntual, el tiempo entre “se detecta un daño” y “se repara” cae de semanas a horas.
El problema técnico en detalle
Gestionar una infraestructura crítica (un puente, una presa, una red de túneles) implica combinar fuentes de datos que casi nunca hablan el mismo idioma:
- Series temporales de sensores SHM: vibración, deformación, inclinación, con muestreo continuo y ruido ambiental variable según temperatura y tráfico.
- Imágenes y nubes de puntos de drones o robots de inspección, con resolución y ángulo distintos en cada pase.
- Modelos BIM/gemelo digital, normalmente estáticos y desactualizados frente al estado real del activo.
- Telemetría de robots, con latencias y protocolos propios (ROS2, propietarios de fabricante).
Cada fuente tiene su propia frecuencia de actualización, su propio formato y su propio nivel de confianza. Un sensor de deformación reporta cada segundo; una inspección con dron ocurre cada trimestre; el modelo BIM se actualiza cuando alguien se acuerda de hacerlo.
El coste de resolver esto mal es medible. Las inspecciones visuales manuales de puentes cuestan, según estimaciones del sector, entre 5.000 y 15.000 dólares por estructura y ciclo, y detectan daños solo en el momento de la visita, no entre visitas. Un sistema de alertas SHM sin capa de decisión automatizada genera además fatiga de alertas: miles de eventos de baja severidad que un equipo humano acaba ignorando, exactamente el mismo problema de falsos positivos que sufre la visión artificial en obra sin calibración adecuada.
Cómo funciona el método
La propuesta de Khan, Hong y Lin organiza el sistema en tres capas de agentes especializados que comparten un estado común: el gemelo digital.
Agentes de percepción. Modelos de visión por computador (CNN, Transformers) y modelos sobre series temporales procesan datos crudos de sensores e imágenes y los convierten en eventos estructurados: “grieta detectada, severidad alta, confianza 0,87” en lugar de un mapa de píxeles sin interpretar. Aquí se aplican las mismas métricas que en cualquier sistema de visión artificial en obra: mAP para localización de defectos, F1 para clasificación de severidad.
Agente de razonamiento y orquestación. Un modelo de lenguaje conectado a un grafo de conocimiento del activo (histórico de reparaciones, normativa aplicable, estado estructural) recibe los eventos de percepción y decide qué hacer: generar una orden de trabajo, escalar a inspección humana o desplegar un robot. Este agente es el equivalente a un jefe de obra que nunca duerme y que delega en capataces especializados en lugar de esperar a la reunión semanal de seguimiento.
Agentes de actuación. Políticas de control (a menudo entrenadas con aprendizaje por refuerzo) que ejecutan la decisión: mover un robot de inspección a una zona concreta, ajustar la frecuencia de muestreo de un sensor, iniciar un protocolo de cierre parcial. Este es el punto donde la navegación robótica dentro del gemelo digital se vuelve crítica; hemos tratado en detalle cómo los robots pueden navegar de forma fiable en gemelos digitales de obra combinando semántica y restricciones físicas.
El pipeline completo es un bucle cerrado: sensor → agente de percepción → gemelo digital actualizado → agente de orquestación → agente de actuación → nueva medición. Los autores enmarcan el trabajo como una propuesta de arquitectura y una revisión crítica del estado del arte más que como un benchmark cerrado con una única métrica global, algo honesto dado que la integración de SHM, robótica y digital twins en un solo sistema productivo apenas tiene despliegues documentados a gran escala todavía.
Un caso de aplicación cercano es la inspección de daños en puentes con modelos multimodales: ya existen sistemas de preguntas y respuestas visuales con LLM multimodal para diagnosticar daños estructurales en puentes, que encajarían como agente de percepción avanzado dentro de esta arquitectura.
Integración práctica
Ninguna constructora u operador de infraestructuras despliega esto de golpe. El propio marco sugiere una adopción por fases, alineada con lo que ya vemos en proyectos reales:
| Fase | Objetivo | Requisito de datos |
|---|---|---|
| 1. Gemelo digital base | Sincronizar BIM as-built con el estado físico del activo | Modelo BIM actualizado + al menos un escaneo LiDAR reciente |
| 2. Capa de percepción | Detección automática de anomalías (grietas, deformación, corrosión) | 1-2 años de series temporales SHM e imágenes etiquetadas |
| 3. Capa de orquestación | Triaje automático de alertas en órdenes de trabajo | Histórico de mantenimiento en ERP/CMMS, normativa digitalizada |
| 4. Capa de actuación | Robots semiautónomos bajo supervisión antes de autonomía total | Protocolos de seguridad certificados, telemetría robótica |
Para que la fase 3 funcione, el sistema tiene que integrarse con lo que ya existe: BIM (Revit, Navisworks) para el modelo geométrico, plataformas IoT (Azure IoT, AWS IoT Core) para la ingesta de sensores, y ERP o CMMS para que las órdenes de trabajo generadas por el agente lleguen al sistema donde realmente trabaja el equipo de mantenimiento.
La combinación de BIM e inteligencia artificial no es opcional en este marco: sin un gemelo digital vivo, los agentes de percepción no tienen dónde localizar espacialmente sus detecciones, y el agente de orquestación no tiene contexto estructural para razonar sobre severidad relativa. Es la diferencia entre saber que “hay una grieta” y saber que “hay una grieta en un elemento portante crítico de la fase 2 del proyecto”.
Limitaciones y condiciones de uso
El propio artículo reconoce límites que conviene tomar en serio antes de plantear un piloto:
- Madurez del gemelo digital: la mayoría de activos existentes no tienen un BIM as-built sincronizado con la realidad. Sin esto, la arquitectura completa no arranca.
- Alucinación en el agente de razonamiento: un LLM que decide acciones sobre un activo crítico necesita validación física antes de ejecutar, un problema que ya hemos abordado en el contexto de la validación con física y descomposición de tareas mediante LLM en excavación autónoma.
- Responsabilidad legal: no existe todavía un marco normativo claro sobre quién responde si un agente autónomo decide mal en una infraestructura pública.
- Datos de cola larga: los modos de fallo raros (colapsos progresivos, fatiga en detalles constructivos atípicos) tienen pocos ejemplos etiquetados, lo que limita el rendimiento de los agentes de percepción precisamente donde más importa acertar.
- Escala mínima: para un edificio residencial aislado, esta arquitectura es sobreingeniería. Tiene sentido en carteras grandes de activos críticos (redes de puentes, presas, infraestructura de transporte).
Lo que esto significa para el sector
El cambio de fondo es organizativo, no solo técnico. Pasamos de mantenimiento reactivo (algo falla, alguien lo repara) a mantenimiento gestionado por un sistema que decide continuamente, con supervisión humana en los puntos de mayor riesgo en lugar de en cada evento.
Las administraciones y operadores que gestionan carteras grandes de infraestructura (redes viarias, presas, puertos) tienen el incentivo más claro para adoptar esto primero: el coste de inspección manual escala linealmente con el número de activos, mientras que el coste de una capa de orquestación agéntica escala mucho más lentamente una vez construido el gemelo digital base.
Quien empiece hoy a construir esa capa de orquestación, aunque sea con autonomía supervisada en lugar de total, acumula algo más valioso que el modelo en sí: gobernanza de datos, protocolos de validación y un historial de decisiones que servirá para entrenar y auditar la siguiente generación de agentes.
Si tu organización gestiona infraestructura crítica y está evaluando por dónde empezar con IA agéntica, SHM o integración BIM-robótica, podemos ayudarte a diseñar el piloto adecuado a tu nivel de madurez actual.
Fuente: ScienceDirect Publication: Automation in Construction
¿Evaluando una iniciativa similar?
Podemos ayudarte a definir el alcance y la ruta técnica más práctica para tu proyecto de IA.
Hablemos de tu proyecto